최근 자동차 업계의 가장 뜨거운 화두는 단연 SDV(Software-Defined Vehicle, 소프트웨어 정의 차량)입니다. 하지만 현업에서 직접 아키텍처를 설계하다 보면 "말이 쉽지, 하드웨어 개발 주기와 소프트웨어 릴리즈 주기의 간극을 어떻게 메울 것인가?"라는 근본적인 질문에 부딪히게 됩니다.
이번 글에서는 최근 Automotive Grade Linux(AGL)의 SDV Expert Group(SDV-EG) 세션에서 Panasonic의 Jerry Zhao가 발표한 AGL SDV 레퍼런스 플랫폼(SoCDev)의 업데이트 내용을 바탕으로, 가상화 아키텍처의 핵심 메커니즘과 현업 엔지니어로서 바라본 실무적인 한계 및 극복 과제들을 딥다이브해 보려고 합니다.
1. AGL SDV-EG가 제시하는 자동차 소프트웨어 패러다임의 전환
기존의 차량 개발은 전형적인 '하드웨어 중심(Hardware-Centric)'이었습니다. MCU나 SoC가 먼저 정의되고, 그 하드웨어의 특성에 맞춰 드라이버와 OS, 미들웨어를 얹는 탑다운 방식이었죠. 이 방식은 하드웨어 공급이 지연되거나 칩셋이 변경되면 소프트웨어 레이어 전체가 흔들리는 치명적인 리스크를 안고 있었습니다.
AGL의 SDV-EG(SDV Expert Group)가 제안하는 핵심 가치는 아주 명확합니다. 바로 하드웨어와 소프트웨어의 완전한 디커플링(Decoupling)입니다. 소프트웨어를 먼저 개발하고(Software-First Approach), 하드웨어가 준비되지 않은 상태에서도 클라우드나 가상화 환경에서 검증을 끝마치겠다는 전략입니다.
이를 위해 AGL은 단일 SoC 위에서 여러 이기종 OS를 안정적으로 구동하기 위한 가상화 표준 플랫폼인 SoCDev(System on Chip Development Platform)를 정립해 나가고 있습니다.
2. AGL SDV 레퍼런스 플랫폼 아키텍처의 핵심 기술
AGL의 SDV 레퍼런스 플랫폼 아키텍처는 하드웨어 추상화를 위해 가상화 및 오픈소스 표준 기술들을 적극적으로 차용하고 있습니다.
flowchart TD
    A["① Physical SoC<br/>(Renesas Sparrowhawk)"] --> B["② Xen Hypervisor<br/>(도메인 격리 계층)"]
    B --> C["③ Cockpit & HMI 도메인<br/>(AGL / Android / RTOS)"]
    B --> D["④ Control & Core 도메인<br/>(Dom0 / Zephyr / VeloRT)"]
    C --> E["⑤ Unified HMI<br/>(가상 디스플레이 통합)"]
    D --> F["⑥ Gateway VM & V2C<br/>(클라우드 데이터 루프)"]

    classDef default fill:#f8faff,stroke:#0066cc,stroke-width:1.5px,color:#222,font-size:13px;
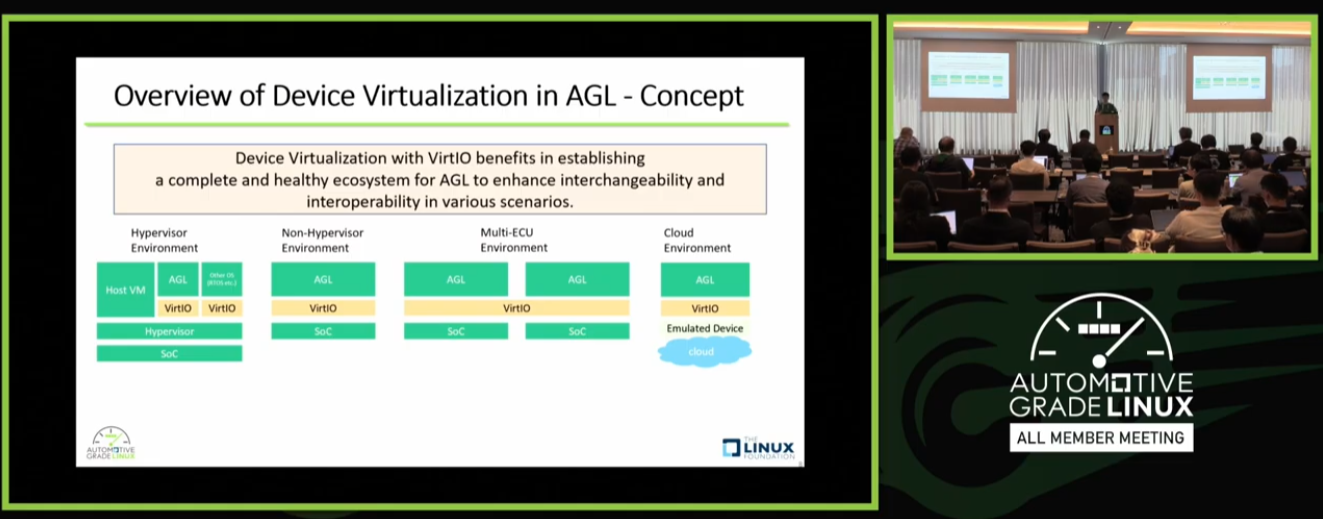
VirtIO 기반의 가상 디바이스 표준화
과거 하이퍼바이저 위에서 구동되는 게스트 OS(Domain U)들은 물리적인 GPU, 오디오, 네트워크 컨트롤러에 접근하기 위해 하이퍼바이저 벤더 고유의 전용 드라이버(Proprietary Driver)를 사용해야 했습니다. 이는 또 다른 형태의 벤더 락인(Vendor Lock-in)을 유발했죠.
AGL은 이를 타파하기 위해 리눅스 표준 가상화 인터페이스인 VirtIO를 전면에 내세웠습니다. VirtIO-GPU, VirtIO-SND, VirtIO-NET 등을 활용하면, 게스트 OS는 하단에 깔린 하이퍼바이저가 Zen인지, QEMU인지, 혹은 물리 하드웨어인지 상관없이 동일한 드라이버 코드로 동작할 수 있게 됩니다. 실제로 이번 발표에서는 가상화 환경뿐만 아니라 멀티 ECU 및 클라우드 환경까지 VirtIO 표준을 확장 적용하는 실증 결과가 공유되었습니다.
Unified HMI를 통한 이기종 도메인 화면 통합
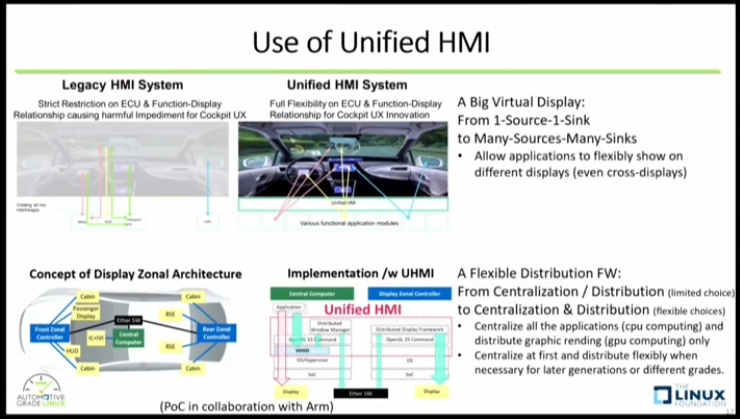
차량 내 디스플레이가 대형화되고 통합되면서, 계기판(Cluster)과 인포테인먼트(IVI) 화면이 물리적으로 하나로 합쳐지는 추세입니다. 하지만 계기판은 높은 안전성(Functional Safety)을 요구하는 RTOS 기반이고, IVI는 풍부한 앱 에코시스템을 가진 Linux나 Android 기반이죠.
이를 해결하기 위해 AGL이 도입한 것이 바로 Unified HMI입니다. 서로 다른 가상머신(VM)에서 렌더링된 화면 소스를 단일 가상 디스플레이 버퍼로 통합하여 송출하고, 필요에 따라 GPU 렌더링 연산 자체를 네트워크나 IPC를 통해 다른 하드웨어로 오프로딩(Offloading)할 수 있는 기술입니다. 2024년 AGL UCB(Unified Code Base) 'Pike' 버전부터 본격 탑재되어 지속적으로 고도화되고 있습니다.
초경량 MQTT와 차량-클라우드 간 실시간 데이터 루프 구성
이번 SDV-EG 업데이트에서 흥미로웠던 점 중 하나는 EMQ가 기여한 VeloRT와 Veloflux의 도입입니다. 각각 초경량 MQTT 브로커(NanoMQ 기반)와 초경량 데이터 스트리밍 처리 엔진(Ekuiper 기반)을 오토모티브 스펙에 맞게 경량화한 모델인데요.
차량 내 수많은 센서 데이터를 가상화된 게이트웨이 VM에서 실시간으로 필터링하고 가공하여 클라우드로 전송하는 '데이터 클로즈드 루프(Data Closed-Loop)' 파이프라인을 구축하는 데 핵심적인 역할을 합니다. 데이터 파이프라인의 가상화까지 지원함으로써 차량 소프트웨어 개발자가 클라우드 환경에서 가상 차량을 띄워놓고 데이터 수집 및 AI 모델 재학습 시나리오를 온전히 테스트할 수 있는 기반이 마련된 셈입니다.
3. 기존 방식 대비 비교 분석 및 실무 고려사항
현업 엔지니어링 관점에서 기존 하드웨어 종속적 개발 방식과 AGL의 SDV 레퍼런스 플랫폼 아키텍처를 비교해 보면 아래와 같은 명확한 득실이 존재합니다.
| 비교 항목 | 기존 하드웨어 중심 개발 | AGL SDV 레퍼런스 플랫폼 (SoCDev) |
|---|---|---|
| 하드웨어 의존성 | 매우 높음 (H/W 변경 시 드라이버 재작성 필요) | 매우 낮음 (VirtIO 기반의 추상화 레이어 적용) |
| 소프트웨어 개발 주기 | 하드웨어 샘플(B-Sample 등) 확보 이후 시작 | 가상 가상화 환경 및 클라우드에서 선행 개발 가능 |
| Mixed Criticality 지원 | 물리적 ECU 분리를 통해서만 안전성 확보 | 단일 SoC 내 하이퍼바이저 도메인 격리로 구현 |
| 시스템 오버헤드 | 없음 (네이티브 구동) | 하이퍼바이저 및 가상 디바이스(VirtIO) 백엔드 오버헤드 존재 |
| HMI 통합 난이도 | 하드웨어 기반 비디오 스위처 등 고비용 솔루션 필요 | Unified HMI 소프트웨어 레이어에서 가상 통합 지원 |
현업 엔지니어로서의 솔직한 고찰
이 아키텍처가 장점만 있는 것은 아닙니다. 실제로 실무에서 단일 SoC에 가상화 플랫폼을 올릴 때 직면하는 가장 큰 난제는 Mixed Criticality(상호 안전성 등급 혼재)의 실질적 보장입니다.
ASIL-B 등급의 계기판 도메인과 ASIL-A 혹은 QM 등급의 IVI 도메인이 동일한 SoC 내에서 자원을 공유할 때, IVI 도메인에서 비정상적인 메모리 누수나 GPU 과부하가 발생하면 계기판의 렌더링 루프가 깨질 위험이 있습니다. Zen 하이퍼바이저가 아무리 도메인 간 격리를 완벽히 지원한다고 해도, 물리적인 L3 캐시나 메모리 대역폭(Memory Bandwidth)의 간섭(Interference)까지 완벽히 차단하기는 어렵습니다.
따라서 실제 양산에 적용하기 위해서는 가상 드라이버 단에서의 자원 할당 정책(QoS)과 워치독(Watchdog) 메커니즘을 칩셋 레벨(하드웨어 방화벽 등)과 정밀하게 연동 설계해야 하는 숙제가 남아있습니다.
4. 마치며
이번 AGL SDV-EG의 발표는 단순한 개념 제시를 넘어, 현대자동차(Hyundai)의 양산 IVI 시스템을 SoCDev 플랫폼 위에서 구동한 데모나 르네사스(Renesas)의 Sparrowhawk 레퍼런스 보드 실증 등 양산에 한 발짝 더 다가선 구체적인 결과물들을 보여주었다는 점에서 큰 의미가 있습니다.
하드웨어와 소프트웨어의 경계를 허물고, 클라우드와 차량의 데이터 루프를 가상화 기술로 연결하는 아키텍처는 이제 거스를 수 없는 대세입니다. 다만, 우리 엔지니어들에게는 가상화로 인해 발생하는 성능 오버헤드를 최적화하고, 안전 등급이 다른 기능들이 한 칩 안에서 평화롭게 공존할 수 있도록 보장하는 정교한 튜닝 기술이 앞으로의 핵심 경쟁력이 될 것입니다.
새로운 아키텍처 도입을 고민 중인 동료 엔지니어분들에게 이번 분석이 실무적인 힌트가 되었기를 바랍니다.
참고 자료 및 공식 영상 (References)
'SDV & 자율주행 SW' 카테고리의 다른 글
| 테슬라와는 왜 다를까? 모빌아이 수퍼비전(SuperVision™)의 하이브리드 아키텍처와 B2B 영상의 노림수 (0) | 2026.09.23 |
|---|---|
| Mobileye CTO가 말하는 자율주행 롱테일의 함정: 시나리오 부스팅으로 스케일링 한계 돌파하기 (0) | 2026.09.22 |
| 테슬라 사이버캡(Cybercab) 오스틴 실전 투입, 엔지니어 시선에서 본 '스티어링 휠 없는' 자율주행의 명과 암 (0) | 2026.09.21 |
| "단순 제어를 넘어 '생각'하는 자율주행으로" - Alpamayo 2 Super가 제시하는 오픈소스 VLA의 미래 (0) | 2026.09.21 |
| 현대차 Atria AI 서울 도심 실증: E2E 자율주행과 데이터 플라이휠이 바꾸는 SDV 아키텍처 (0) | 2026.09.20 |


