1. 테슬라 사이버캡(Cybercab) 오스틴 실증의 핵심 요약
드디어 올 것이 왔네요. 테슬라가 스티어링 휠과 페달을 완전히 제거한 최초의 목적 기반 자율주행 차량(PBV), '사이버캡(Cybercab)'을 미국 텍사스 오스틴에서 공식적으로 선보였습니다. 단순한 콘셉트 카 쇼케이스에 그치지 않고, iOS와 안드로이드 플랫폼에 'Tesla Robotaxi' 앱을 동시에 출시하며 실제 호출 서비스의 서막을 열었습니다.
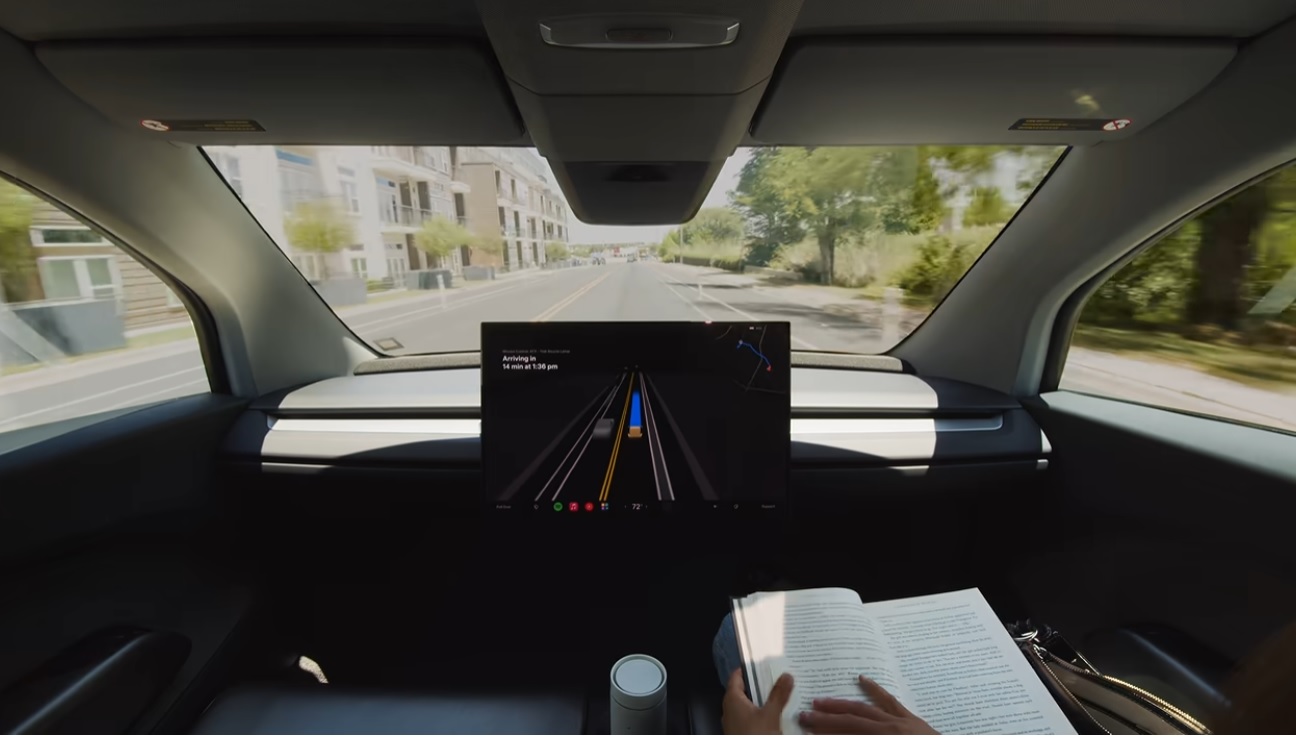
이번 발표에서 가장 눈여겨볼 점은 '접근성(Accessibility)'과 '비용 효율성'의 극대화입니다. 기존 로보택시 업계가 값비싼 라이다(LiDAR)와 고정밀 지도(HD Map)에 의존할 때, 테슬라는 오직 카메라 기반의 비전 시스템과 End-to-End 신경망만으로 L4 수준의 자율주행을 구현하겠다고 선언한 셈이니까요. 운전석이 사라진 내부 공간은 오직 승객의 편의성과 인포테인먼트 경험에 최적화되어 있습니다. 하지만 우리 같은 엔지니어들의 머릿속은 복잡해집니다. "과연 물리적 제어 장치가 없는 차량의 안전 무결성(Safety Integrity)을 어떻게 보장할 것인가?"라는 근본적인 질문이 꼬리를 물기 때문입니다.
2. 현업 엔지니어의 시각에서 본 사이버캡 아키텍처의 비밀
Vision-Only와 End-to-End AI의 극단적 결합
사이버캡의 두뇌는 FSD(Full Self-Driving) V12 아키텍처의 연장선에 있습니다. 카메라가 받아들인 광자(Photons) 데이터가 신경망(Neural Network)을 거쳐 조향각과 가감속 제어 명령(Control Commands)으로 직접 변환되는 구조죠. 현업에서 기존의 모듈형 아키텍처(인지-판단-제어 분리형)를 다루다 보면, 각 모듈 간의 핸드오버 과정에서 발생하는 레이턴시(Latency)와 정보 손실이 늘 골칫거리입니다. 테슬라의 End-to-End 방식은 이 병목을 해결하는 데 탁월한 효율을 보여줍니다.
하지만 인공지능이 내린 판단의 '설명 가능성(Explainability)'이 부족하다는 점은 여전히 아킬레스건입니다. 스티어링 휠이 없는 상태에서 시스템이 기괴한 조향 명령을 내렸을 때, 블랙박스 형태의 딥러닝 모델 안에서 정확히 어떤 가중치(Weight)가 오작동했는지 실시간으로 규명하기는 대단히 어렵습니다.
물리적 제어 장치 제거가 요구하는 하드웨어 이중화(Redundancy)
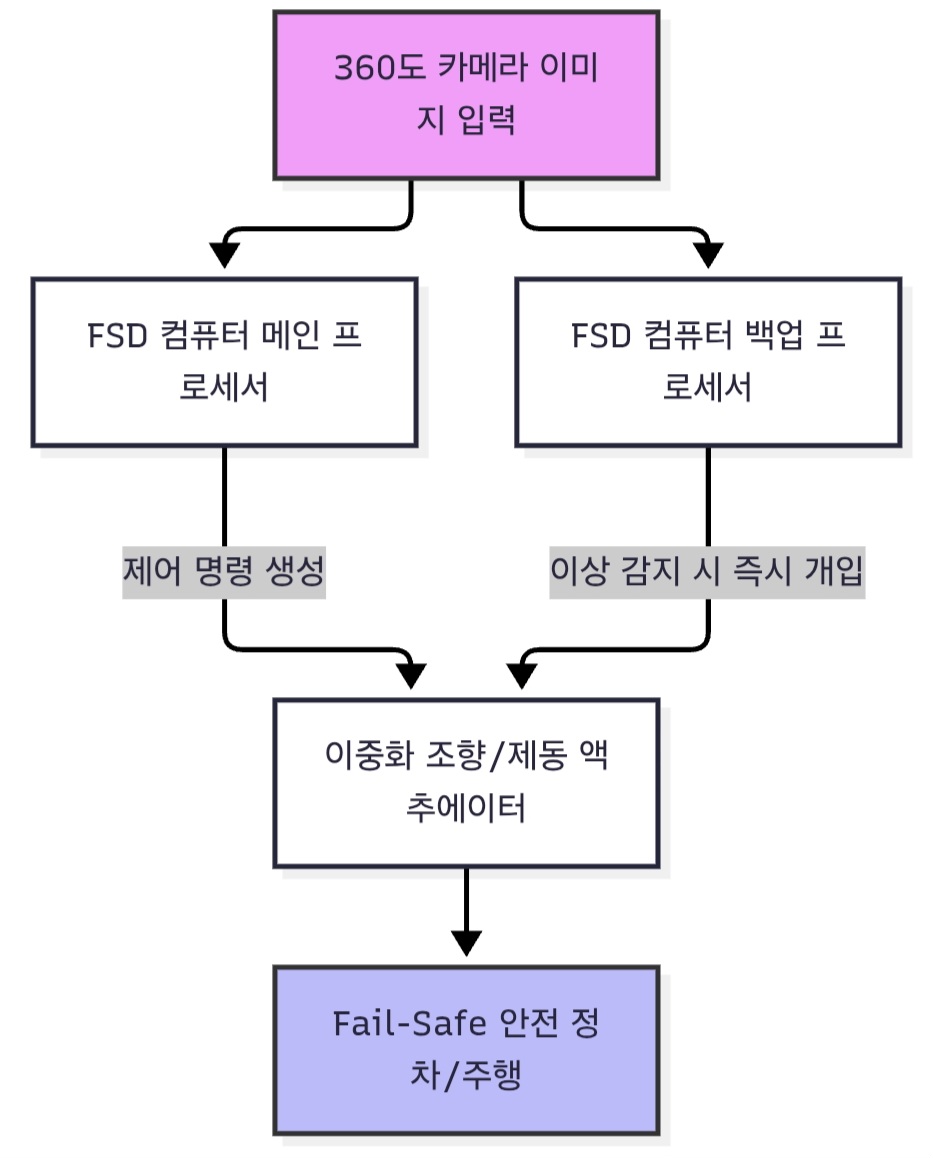
스티어링 휠과 페달이 없다는 것은 비상 상황에서 인간 운전자가 물리적으로 개입할 '최후의 보루'가 사라졌음을 의미합니다. 이는 차량 설계 단계에서 엄청난 수준의 하드웨어 이중화를 강제합니다.
조향 시스템(Steering Actuator)과 제동 시스템(Braking System)은 물론이고, 이를 구동하는 전력망(Power Grid)과 연산 장치(FSD Computer)까지 모두 듀얼 채널 혹은 트리플 채널로 백업되어야 합니다. 메인 컴퓨터가 다운되더라도 서브 컴퓨터가 즉각 제어권을 넘겨받아 안전지대로 차량을 대피시키는 'Fail-Safe' 메커니즘이 완벽히 작동해야만 도로교통안전국(NHTSA)의 까다로운 안전 기준을 통과할 수 있습니다.
3. 전통적 로보택시 방식과의 실무적인 차이점
웨이모(Waymo)나 크루즈(Cruise) 같은 기존의 로보택시 강자들은 안전을 위해 '과잉 투자'하는 전략을 취해왔습니다. 차량 한 대당 억 소리 나는 라이다와 레이더, 그리고 센서 클리닝 시스템을 덕지덕지 붙였죠. 반면 테슬라는 양산성과 단가 절감에 초점을 맞추고 있습니다.
HD 맵 프리(Map-free) 주행의 현실적 한계와 극복 과제
웨이모는 사전에 정밀 스캔한 HD 맵 위에서 센서 데이터를 매칭하며 달립니다. 덕분에 교차로의 형태나 신호등의 위치를 미리 알고 있어 인지 부하가 적습니다. 반면 테슬라는 실시간 비전 인지에만 의존합니다. 오스틴처럼 도로 공사가 잦고 차선이 수시로 바뀌는 환경에서는 테슬라의 방식이 실시간 대응력 면에서 우위를 가질 수 있지만, 역설적으로 악천후(호우, 폭설, 역광) 상황에서는 카메라 렌즈의 오염이나 시야 차단으로 인해 순간적인 '인지 블라인드' 현상이 발생할 위험이 큽니다.
규제(Regulatory)와 안전성 검증 프로토콜의 격차
미국 연방자동차안전기준(FMVSS)은 전통적으로 운전대와 페달이 있는 차량을 기준으로 제정되어 있습니다. 테슬라가 오스틴에서 서비스를 개시하기 위해서는 단순한 기술적 완성도를 넘어, 연방 정부 및 텍사스 주 정부로부터 '수동 제어 장치가 없는 차량'에 대한 특별 임시 허가(Exemption)를 지속적으로 취득해야 합니다. 이 과정에서 요구되는 사고율 데이터와 시뮬레이션 검증 프로토콜은 상상을 초월할 정도로 엄격합니다.
| 핵심 센서 구성 | 비전 카메라 온리 (Vision-Only) | 라이다(LiDAR) + 레이더 + 카메라 멀티센서 |
| 지도 의존도 | 실시간 로컬 맵 생성 (Map-free) | 고정밀 지도 (HD Map) 필수 기반 |
| 물리 제어 장치 | 없음 (스티어링 휠 / 페달 완전 배제) | 기존 양산 차량 개조 (수동 개입 가능) |
| 스케일업 강점 | 낮은 하드웨어 단가, 빠른 글로벌 확장성 | 높은 인프라 구축 비용, 지오펜싱(Geofencing) 제한 |
| 악천후 복원력 | 카메라 오염 및 시야 확보에 상대적 취약 | 센서 퓨전을 통한 다중 백업으로 안정성 우수 |
4. 마치며
테슬라의 사이버캡 오스틴 출시는 자율주행 업계에 던지는 거대한 출사표입니다. "라이다 없이, 운전대 없이도 대중을 위한 로보택시가 가능하다"는 일론 머스크의 가설이 드디어 실제 도로 위에서 증명 시험대에 오른 것이죠.
엔지니어 관점에서 솔직히 말씀드리면, 아직 우려되는 구석이 많습니다. 엣지 케이스(Edge Case, 특이 상황)에서의 인공지능 오작동 대책이나, 센서 오염에 대응할 물리적 세척 장치의 한계 등은 현업에서 가장 골머리를 썩이는 부분들이거든요. 그럼에도 불구하고, 소프트웨어 업데이트(OTA)만으로 차량의 주행 성능을 진화시켜 온 테슬라의 저력을 생각하면 이번 오스틴 실증이 자율주행 패러다임을 송두리째 바꿀 변곡점이 될 것임은 분명해 보입니다. 과연 사이버캡이 규제 당국의 깐깐한 눈높이를 통과하고 진정한 '모두를 위한 자율주행'을 안착시킬 수 있을지, 설레는 마음으로 지켜보겠습니다.
참고 자료 및 공식 영상 (References)
'SDV & 자율주행 SW' 카테고리의 다른 글
| "단순 제어를 넘어 '생각'하는 자율주행으로" - Alpamayo 2 Super가 제시하는 오픈소스 VLA의 미래 (0) | 2026.09.21 |
|---|---|
| 현대차 Atria AI 서울 도심 실증: E2E 자율주행과 데이터 플라이휠이 바꾸는 SDV 아키텍처 (0) | 2026.09.20 |

