자율주행 판도를 흔들 거대한 녀석, Alpamayo 2 Super의 등장
최근 자율주행 씬을 보면 룰 기반(Rule-based) 제어는 확실히 한물갔고, 종단간(End-to-End) 모방 학습을 넘어 아예 인공지능 기초 모델(Foundation Model)로 넘어가는 과도기라는 느낌이 강하게 듭니다. 매일 쏟아지는 논문들 사이에서 유독 제 눈길을 끈 녀석이 하나 있었는데, 바로 세계 최대 규모의 추론 기반 시각-언어-행동 모델(VLA, Vision-Language-Action)인 Alpamayo 2 Super입니다.
이 모델이 재밌는 점은 단순히 센서 데이터를 넣으면 운전대를 꺾는 '블랙박스' 짓을 안 한다는 겁니다. 복잡한 도로 상황을 맞닥뜨리면 인간 운전자처럼 상황을 쪼개서 스스로 '생각(Reasoning)'을 한 뒤에 움직입니다.
34B 파라미터와 360도 뷰, 무엇이 달라졌나
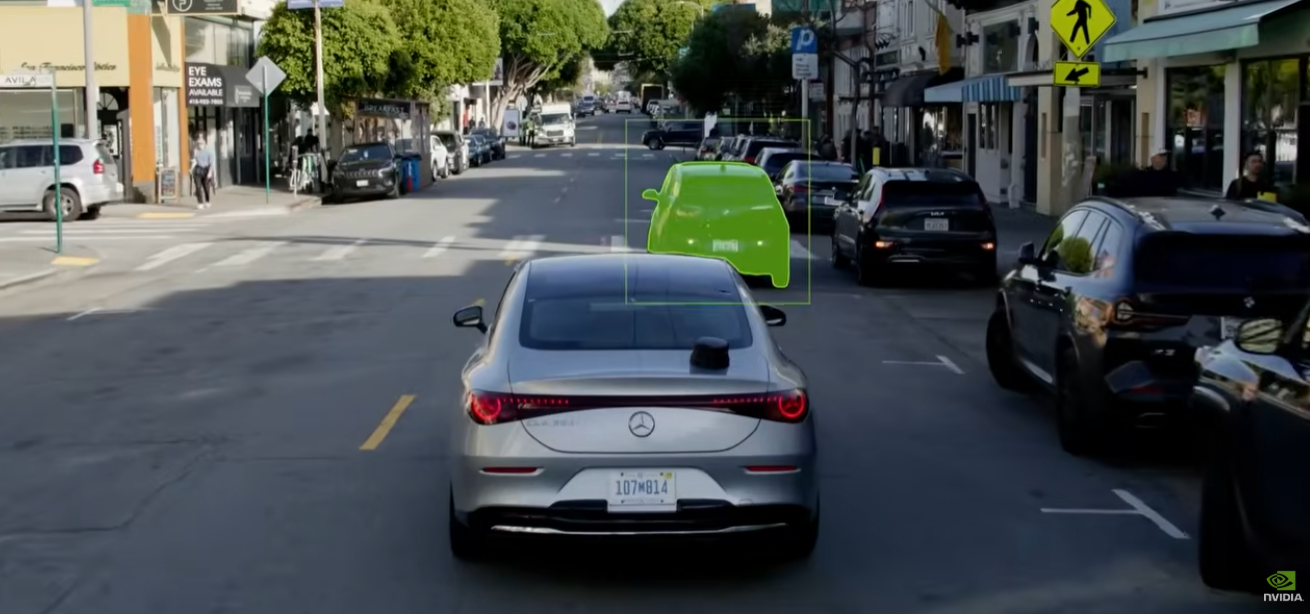
이번에 베일을 벗은 NVIDIA Alpamayo 2 Super는 자율주행을 겨냥한 추론 기반 시각-언어-행동(VLA) 모델 중 단연 최대 규모를 자랑합니다. 34B 파라미터라는 거대한 덩치도 눈에 들어오지만, 제 시선을 사로잡은 건 전방 카메라에만 의존하던 기존의 한계를 넘어 측면과 후방까지 아우르는 완벽한 360도 전방위 뷰를 품었다는 점이에요.
영상을 보면 차량이 사방에서 밀려드는 복잡한 도심 환경 속에서 단순히 물체를 인식하는 것을 넘어섭니다. 복잡한 주행 시나리오를 마주했을 때 이를 관리 가능한 하위 문제로 잘게 쪼개고, 그 추론 과정을 단계별로 차근차근 풀어나간다는 점이 이 모델의 핵심 무기죠. 여기에 '메타 액션(Meta Actions)'이라고 불리는 구조화된 고수준 행동 출력이 더해졌습니다. 실시간으로 의사결정을 내리고 주행 프레임을 짜는 데 있어서 차량 스스로가 '지금 이 순간 왜 이런 궤적을 그려야 하는지' 논리적인 근거를 마련해 준다는 뜻입니다.
Cosmos 3 Super 백본 위에서 다져진 다단계 파이프라인
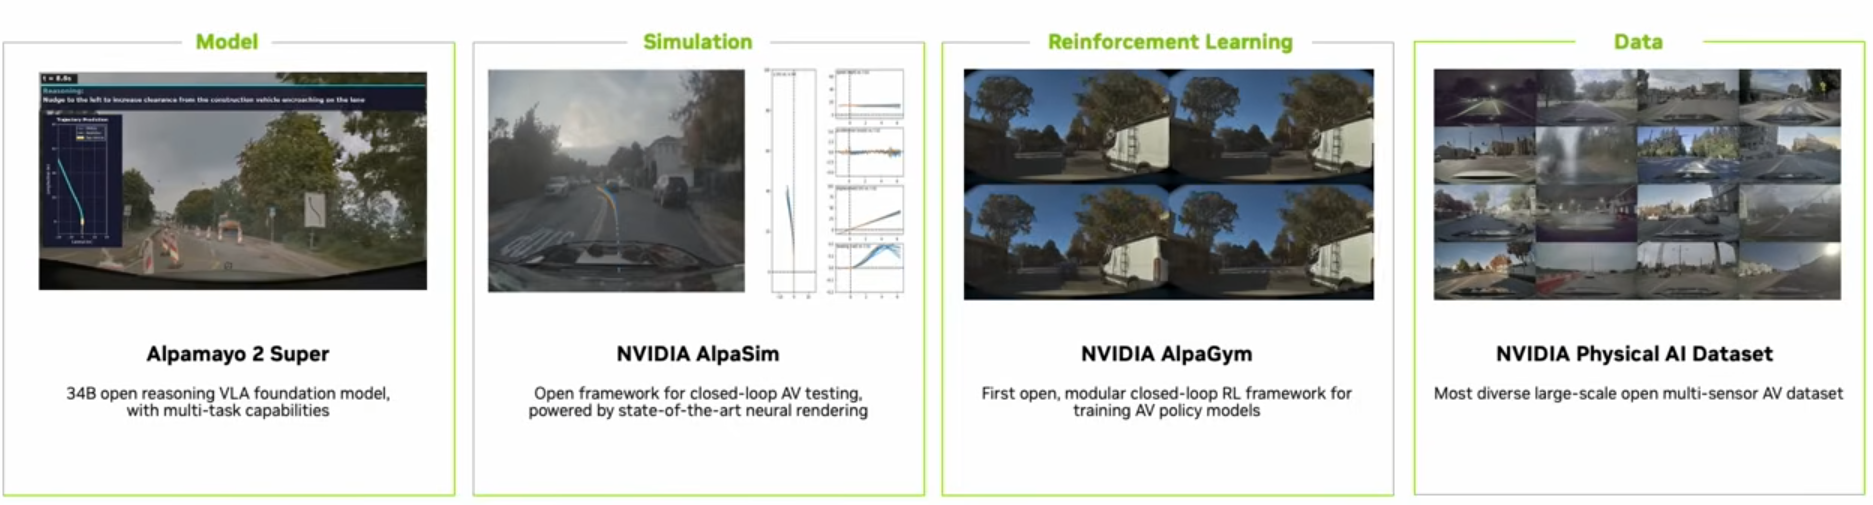
그렇다면 이 거대한 뇌가 만들어지는 과정은 어떨까요? 엔비디아는 이 모델을 바닥부터 다시 쌓아 올린 게 아니라, 탄탄한 기반을 가진 Cosmos 3 Super 추론 모델을 백본으로 삼아 판을 짰습니다.
여기에 차량이 실제로 따라갈 수 있는 정교한 주행 궤적을 생성하는 법을 주입하고, 모델 스스로 생각하는 법을 깨치게 만드는 지도 미세 조정(SFT) 단계를 거쳤더라고요.
재미있는 건 이 모델이 단순히 완성차에 실려 도로를 달리는 데만 쓰이는 게 아니라는 점입니다. 주행 정책을 세우는 기초 체력이 되어줄 뿐만 아니라, 방대한 데이터 파이프라인에서 자동 라벨링을 돌리거나 시뮬레이션 환경용 가상 시나리오를 찍어내는 평가자 역할까지 도맡아 꾼다고 해요. 자율주행 개발 현장에서 고질병으로 꼽히던 데이터 큐레이션과 모델 평가의 병목을 한 번에 뚫어버리겠다는 의도가 엿보입니다.
오픈 모델이 업계에 던진 파급력
솔직히 이번 발표를 보면서 가장 놀랐던 건 모델의 성능보다 그 ‘태도’였습니다. 엔비디아 정도의 덩치라면 당연히 자사 생태계에 꽁꽁 묶어둘 줄 알았는데, Alpamayo 2 Super의 가중치와 추론 코드 전체를 커뮤니티에 과감히 공개해 버렸더군요.
저를 포함해 자체 주행 데이터를 천문학적으로 쌓기 힘들어 거대 VLA 모델은 꿈도 못 꾸던 중소 스타트업이나 독립 연구자들에겐 그야말로 구세주가 나타난 셈입니다. 완성차(OEM) 진영도 처음부터 맨땅에 헤딩할 필요 없이, 이 베이스캠프를 딛고 자사 주행 정책을 빠르게 올려볼 수 있게 되었죠.
물론 현실은 그리 만만치 않습니다. 오픈소스 코드를 깃허브에서 내려받는 것과, 그걸 가혹한 차량용 ECU에 얹어 기능안전(ISO 26262)과 실시간 제약을 만족시키는 양산 최적화는 완전히 다른 세상 이야기니까요.
그럼에도 로봇과 자율주행 차가 단순히 ‘보고 피하는 것’을 넘어, 마침내 ‘스스로 생각하고 설명하는 단계’로 성큼 들어섰다는 사실만큼은 피부로 와닿습니다. 엔비디아가 풀어놓은 이 34B 판 위에서 앞으로 어떤 기발한 파생 모델들이 쏟아져 나올지, 기대 반 긴장 반으로 그 실효성을 냉정하게 지켜보려 합니다.
참고 자료 및 공식 영상 (References)
'SDV & 자율주행 SW' 카테고리의 다른 글
| 하이퍼바이저 위에서 구현하는 Mixed Criticality: AGL SoCDev 플랫폼의 아키텍처와 실무적 과제 (0) | 2026.09.22 |
|---|---|
| Mobileye CTO가 말하는 자율주행 롱테일의 함정: 시나리오 부스팅으로 스케일링 한계 돌파하기 (0) | 2026.09.22 |
| 테슬라 사이버캡(Cybercab) 오스틴 실전 투입, 엔지니어 시선에서 본 '스티어링 휠 없는' 자율주행의 명과 암 (0) | 2026.09.21 |
| 현대차 Atria AI 서울 도심 실증: E2E 자율주행과 데이터 플라이휠이 바꾸는 SDV 아키텍처 (0) | 2026.09.20 |


