현대차 Atria AI 서울 도심 실증: E2E 자율주행과 데이터 플라이휠이 바꾸는 SDV 아키텍처
by JJTech2026. 9. 20.
현대자동차그룹이 서울 도심 및 고속화도로 환경에서 자체 개발 중인 엔드투엔드(End-to-End, E2E) 자율주행 시스템 'Atria(아트리아) AI'의 실제 도로 주행 테스트를 공개했습니다.
복합적인 강북 도심 교차로와 좁은 톨게이트, 올림픽대로 합류 구간을 통과하는 이번 주행은 단순한 운전자 주행 보조(ADAS) 시연을 넘어, 전통 완성차 제조사(OEM)가 고성능 컴퓨터(HPC) 중심의 피지컬 AI(Physical AI) 기업으로 전환하는 과정에서 마주한 실제 소프트웨어 스택의 현주소와 기술적 과제를 명확히 보여줍니다.
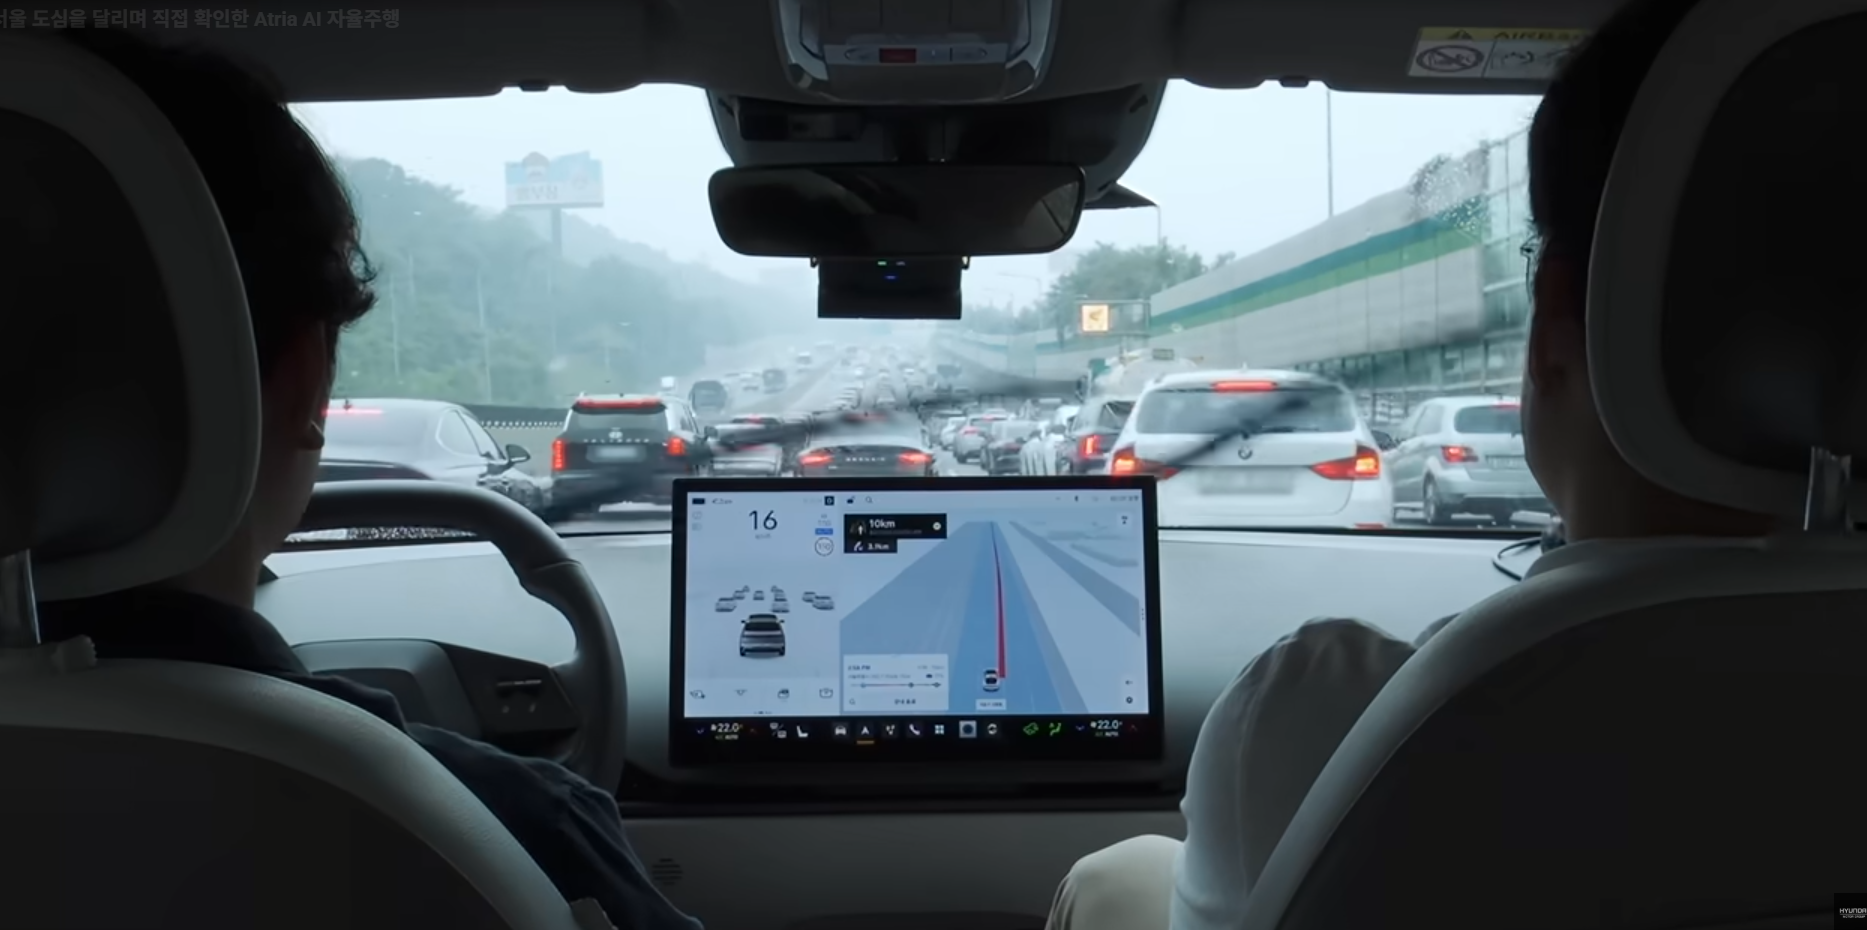
[그림 1] 서울 도심 실증 중 복합 도로 환경에서 Atria AI가 실시간 경로 및 주변 객체를 연산하는 주행 시연 화면 (출처: 현대자동차그룹 공식 유튜브)
1. Atria AI 실증 주행의 핵심 기술 요약
비전 중심 E2E 신경망 및 점유 그리드(Occupancy Network) 적용
차선이 지워지거나 불분명한 비정형 도로에서도 단순 2D/3D Bounding Box에 의존하지 않고, 3D 점유 공간(Drivable vs. Non-Drivable Space)을 추론해 주행 가능 영역을 정밀하게 산출합니다.
스페셜 이벤트 레코더(SER) 체계 도입
주행 중 0.01% 미만의 극단적인 엣지 케이스(Edge Case)나 이상 징후 발생 시에만 핀셋 형태로 데이터를 선별·로깅하여 클라우드로 전송하는 섀도우 모드(Shadow Mode) 체계를 적용했습니다.
양산형 데이터 플라이휠(Data Flywheel) 가동 계획
향후 연간 700만~800만 대에 이르는 양산 SDV 차량에서 규격화된 센서 및 컴퓨팅 아키텍처를 기반으로 데이터를 지속 회수·정제해 신경망 모델을 고도화하는 루프를 구축 중입니다.
차세대 멀티모달 VLA(Vision-Language-Action) 로드맵 제시
현재의 E2E 모델 한계를 넘어, 복잡한 도로 합류 및 비보호 회전 시 타 차량과의 상호작용(Negotiation)을 유연하게 처리하기 위해 차세대 VLA 파운데이션 모델로의 전환 방향을 공식화했습니다.
2. 엔지니어링 관점의 심층 아키텍처 분석
① Rule-based 모듈형 파이프라인에서 E2E / Occupancy 체계로의 전환
기존의 전통적인 자율주행 스택은 인식(Perception) ➔ 추적(Tracking) ➔ 예측(Prediction) ➔ 경로 계획(Planning) ➔ 제어(Control) 단계가 개별 모듈로 직렬 연결되는 파이프라인 구조였습니다. 이 방식은 각 인터페이스 단계마다 오차가 누적(Error Propagation)되고, 예외 상황에 대응하기 위해 수만 줄의 수동 예외 규칙(Heuristics)이 필요했습니다.
반면 Atria AI가 채택한 접근법은 센서 입력을 단일 잠재 공간(Latent Space)으로 투영하여 주행 궤적(Trajectory)을 직접 산출하는 방식입니다. 특히 도심 구간에서 트럭의 적재함 돌출부나 불법 주정차 차량을 감지할 때, 명시적 클래스 분류가 실패하더라도 Occupancy Network가 볼륨 기반의 점유 여부를 계산함으로써 장애물을 부드럽게 우회(Nudging)하는 동작을 구현해 냈습니다.
비교 항목
전통적 Rule-based / 모듈형 ADAS
Atria AI 기반 차세대 E2E 아키텍처
인식 체계
2D/3D Bounding Box (객체 분류 중심)
3D Occupancy Grid + Latent Feature Map
의사결정 방식
상태 머신(State Machine) 기반 분기 제어
신경망 기반 궤적 최적화 및 종단간 계획
코너 케이스
엔지니어의 수동 규칙 추가 및 튜닝
SER 기반 엣지 데이터 수집 후 모델 재학습
주요 병목
모듈 간 인터페이스 지연 및 누적 오차
추론 연산량(FLOPs) 급증 및 설명가능성(XAI) 부재
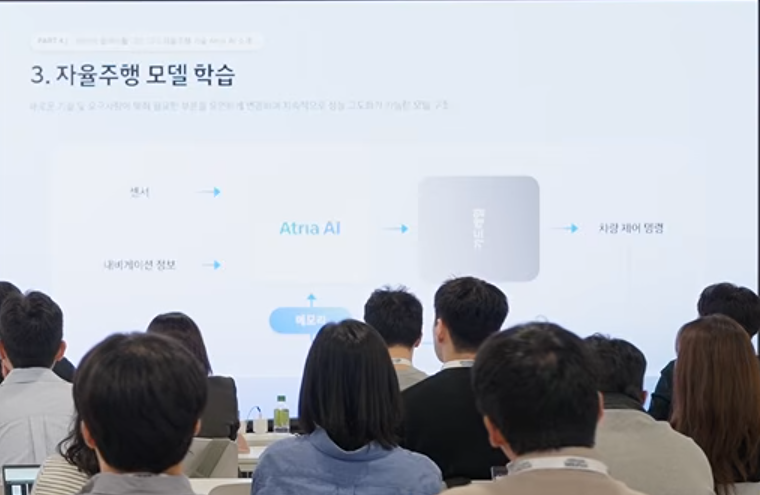
[그림 2] 센서 정보와 내비게이션 데이터를 입력받아 Atria AI 백본 신경망과 가드레일, 메모리 블록을 거쳐 최종 차량 제어 명령을 산출하는 엔드투엔드(E2E) 자율주행 학습 아키텍처 파이프라인 (출처: 현대자동차그룹 공식 유튜브)
② 데이터 플라이휠과 'SER' 핀셋 로깅의 아키텍처적 가치
차량 내 멀티 카메라(8MP 이상 복수 채널)와 레이더 센서의 Raw 데이터를 전량 저장 및 전송하는 것은 차량 내부 eMMC/UFS 내구성과 5G 텔레메틱스 통신 비용 측면에서 물리적으로 불가능합니다.
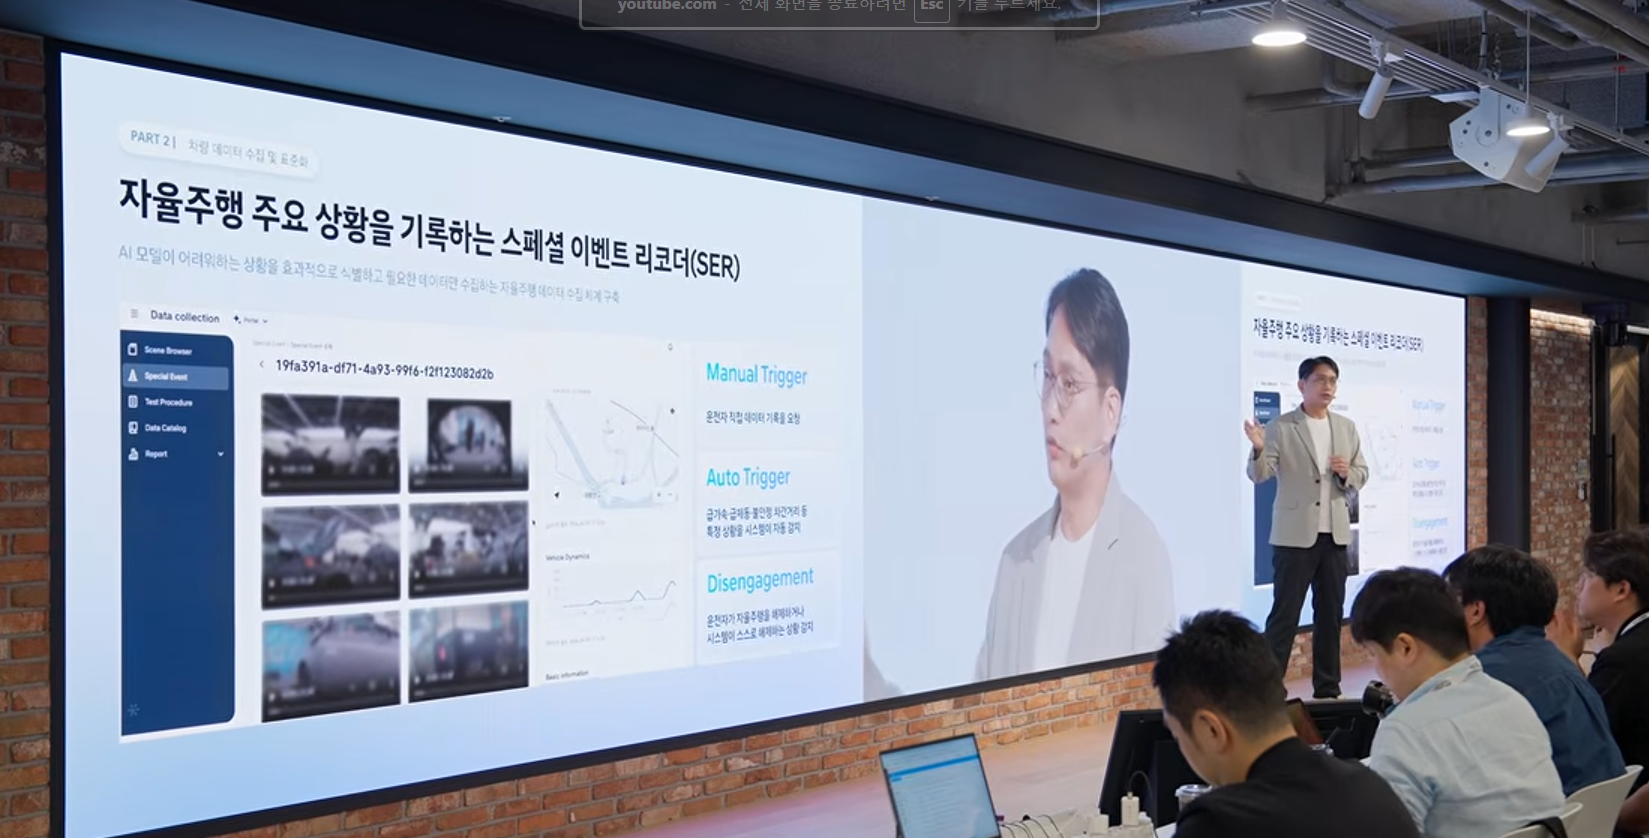
영상에서 강조된 스페셜 이벤트 레코더(SER)는 온보드 상에서 예측 오차(Prediction Loss)가 임계값을 초과하거나 긴급 제동/조향, 운전자 강제 개입(Disengagement)이 발생한 전후 수초간의 센서 링버퍼(Ring Buffer) 데이터만을 캡처하여 메타데이터와 함께 압축 업로드합니다. 이는 백엔드 MLOps 파이프라인의 레이블링 및 스토리지 비용을 획기적으로 줄여 플라이휠의 회전 속도를 가속화하는 핵심 인프라입니다.
[그림 3] 예측 오차 임계값 초과 및 긴급 제동·조향, 운전자 강제 개입 시 전후 수초간의 데이터를 핀셋 로깅하는 스페셜 이벤트 레코더(SER) 작동 화면 (출처: 현대자동차그룹 공식 유튜브)
E2E 딥러닝 모델은 본질적으로 내부 의사결정 추론 과정을 완전히 역추적하기 어려운 블랙박스(Black-box) 특성을 지닙니다. 따라서 단일 신경망 모델만으로는 자동차 기능안전 표준인 ISO 26262 ASIL-D 요구사항을 충족하기 어렵습니다. 실제 양산 배포를 위해서는 다음과 같은 이중화 아키텍처 구성이 요구됩니다:
HPC 영역 (Linux/QNX 기반 OS): 고성능 NPU/GPU 가속기 상에서 E2E Atria 모델이 고차원 주행 궤적을 실시간 연산.
Safety MCU 영역 (Classic AUTOSAR 기반): 독립된 ASIL-D 코어에서 궤적의 가속도·각속도 한계(Dynamic Safety Envelope)를 상시 감시하고, 이상 궤적 발생 시 즉각 제어권을 회수해 비상 제동(AEB) 및 정지 경로를 실행하는 Checker-Doer(또는 모니터링) 듀얼 구조 적용.
② 클라우드-차량 간 통신 및 도메인 컨트롤러 발열 최적화
센서와 제어기 아키텍처가 전환되는 과정에서 필연적으로 데이터 병목이 발생합니다. 다채널 고해상도 카메라 신호의 직렬화(SerDes) 및 센서 퓨전 데이터를 기가비트 이더넷(SOME/IP, DDS)을 거쳐 NPU 메모리로 제로 카피(Zero-copy) 전달하는 과정에서 지연 시간(End-to-End Latency)을 50~100ms 이내로 묶어두어야 합니다.
또한 자율주행 도메인 컨트롤러의 높은 전력 소모(TDP 300W~500W급)에 따른 수랭식 방열 패키징과 전비 저하 최소화는 임베디드 하드웨어 관점에서 여전히 무거운 양산 과제입니다.
4. 마치며
현대차 Atria AI의 서울 도심 실증은 E2E 신경망이 실제 도로에서 보여줄 수 있는 유연한 주행 가능성을 훌륭히 입증했습니다. 그러나 양산 SDV 시대의 진정한 승부처는 단순히 '얼마나 파라미터가 큰 모델을 차량에 올렸는가'가 아닙니다.
극단적인 주행 환경의 엣지 케이스를 차량 단에서 정교하게 감지해 다시 중앙 클라우드로 환류시키는 '온보드 섀도우 로깅 파이프라인과 안전 감시 아키텍처의 완성도'가 향후 양산 자율주행 생태계의 판도를 결정짓는 핵심 열쇠가 될 것입니다.